ATSN 2026
International Conference and Forum on Assistive Technologies for Special Needs, hosted at Université Évry Paris-Saclay.
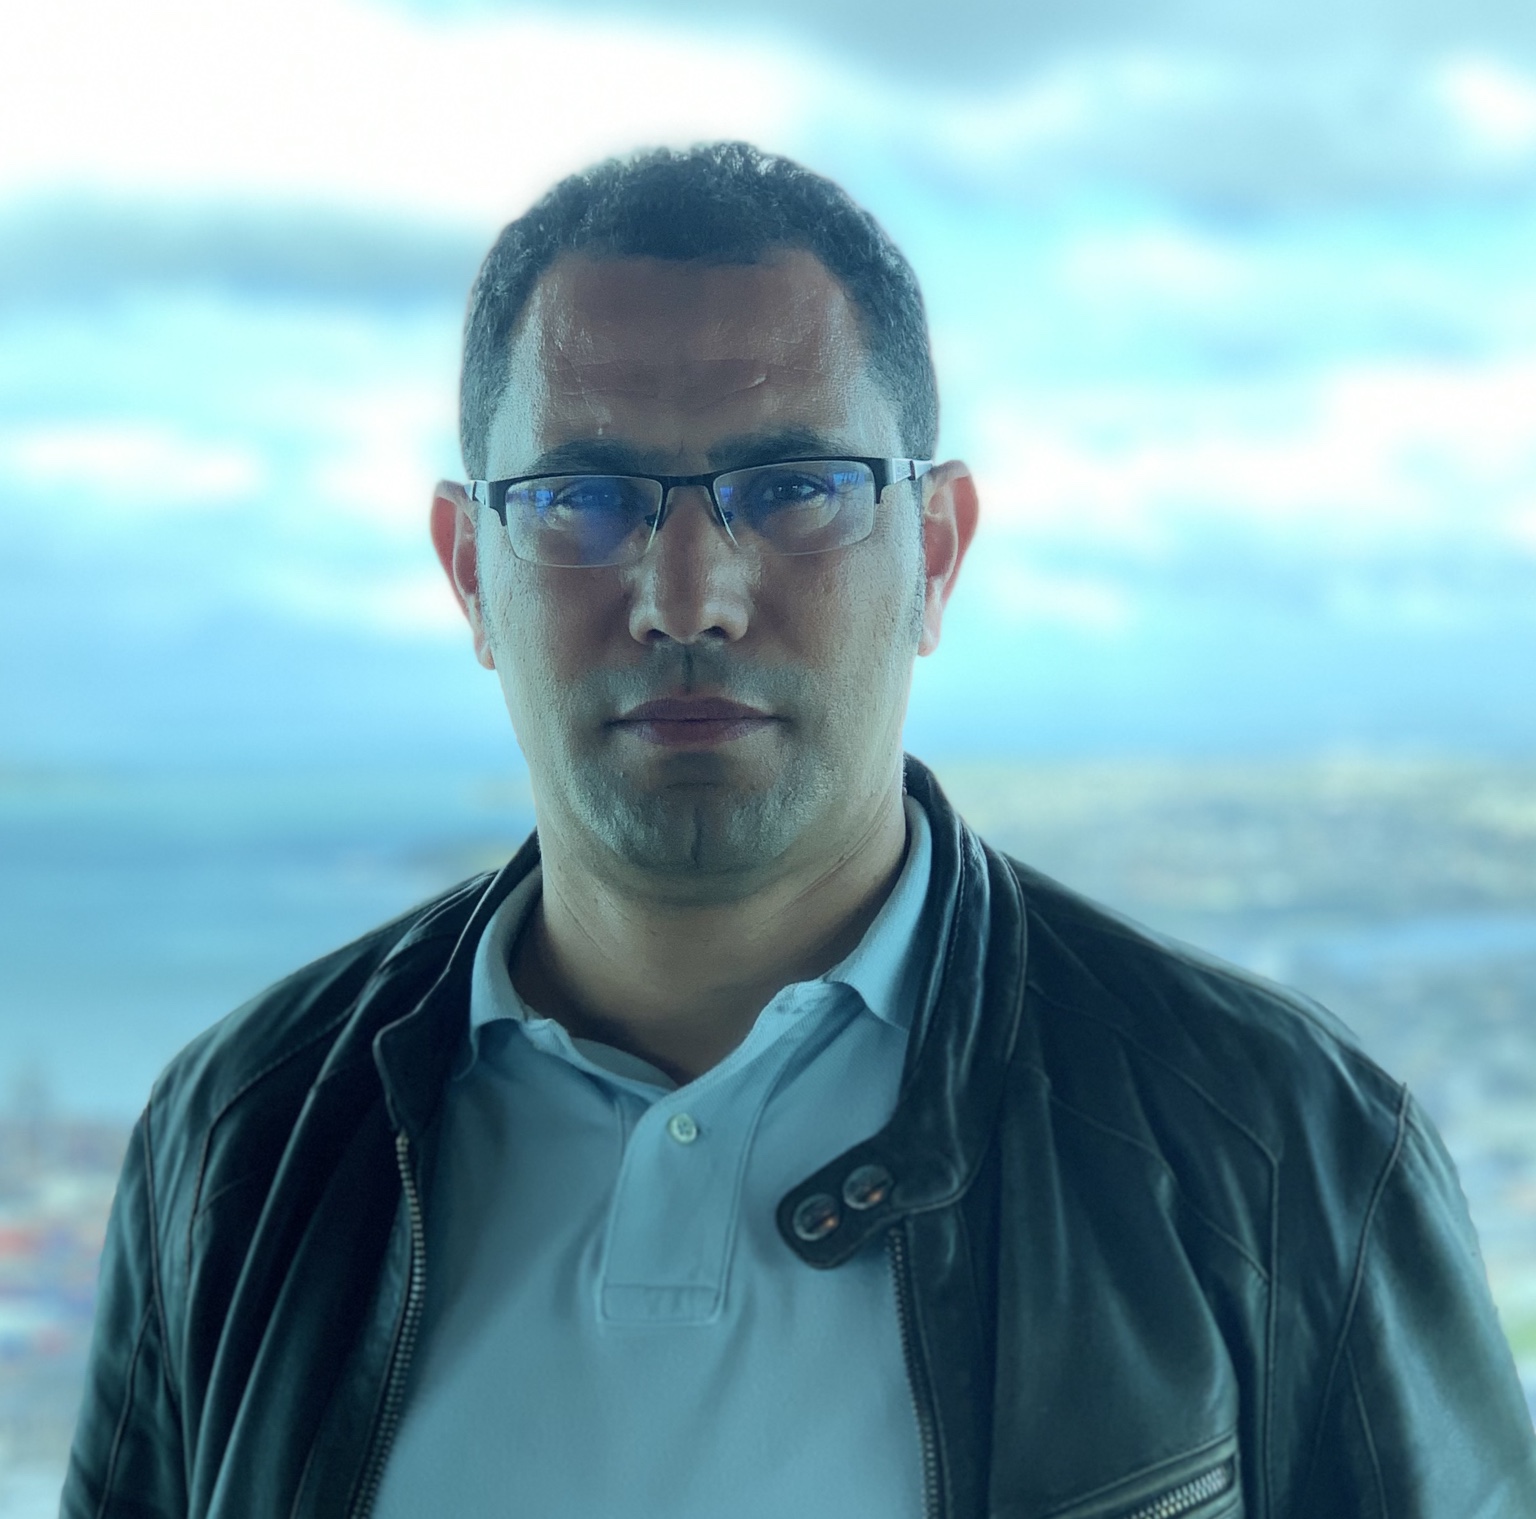
I am an Associate Professor at the University of Évry Paris-Saclay and a member of the IBISC laboratory. My work is centered on computer vision, robotics, visual servoing, non-conventional vision, and autonomous systems, with strong links to perception, control, and intelligent mobile platforms.
IBISC Laboratory
40, rue du Pelvoux
91000 Courcouronnes Cedex, France
Associate Professor
University of Évry – Paris-Saclay
Since September 2010
PhD in Computer Vision and Robotics. Research and teaching activities at the intersection of perception, control, embedded systems, and intelligent robotics.
Conferences, calls for participation, workshops and other scientific announcements.
International Conference and Forum on Assistive Technologies for Special Needs, hosted at Université Évry Paris-Saclay.
Call for submissions in assistive technologies, smart healthcare, human-centered AI, wearable systems, computer vision, robotics, accessibility and related topics. The on-site poster session and judging will take place during ATSN 2026.
ADVANCE 2027 will take place in Phuket, Thailand, with scientific tracks including Artificial Intelligence, Computer Vision and Robotics. The official Call for Papers is now available. Paper submission deadline: 20 December 2026.
Hicham Hadj-Abdelkader received his PhD in Computer Vision and Robotics from Blaise Pascal University, with a dissertation on visual servoing in omnidirectional vision. His academic and research career includes positions at INRIA Sophia Antipolis, Institut Pascal, and the University of Évry Paris-Saclay.
His expertise spans visual servoing, omnidirectional and wide field-of-view vision, robot perception, vision-based state estimation, and autonomous navigation. He has supervised numerous PhD students and has contributed to national and international collaborations in France, Singapore, Spain, Thailand, Indonesia, and the United States.
My research activities are carried out within the IRA2 team of the IBISC laboratory at the University of Évry Paris-Saclay. They mainly focus on computer vision and robotics, with particular attention to visual servoing, autonomous robots, non-conventional vision, and vision-based odometry.
A complete publication list is available on a dedicated page, including journal articles, international and national conference papers, book chapters, and my PhD thesis.
View complete publication list →
This section gathers teaching materials used in my courses at the University of Évry – Paris-Saclay. For the BUT GEII program, resources are organised by module and semester so that course notes, tutorials and future practical work can be added progressively.
Ressources classées par semestre du BUT GEII.
Premières ressources d'OML1 : rappels mathématiques indispensables pour le GEII et chapitre de trigonométrie.
Angles et radians, cercle trigonométrique, valeurs remarquables, sinus, cosinus, tangente, identités usuelles, équations trigonométriques et signaux sinusoïdaux.
Ouvrir le cours PDF ↗Série d'exercices sur la réduction des angles, la mesure principale, le cercle trigonométrique et les valeurs exactes de sinus et cosinus.
Ouvrir le TD PDF ↗Support de cours consacré aux nombres complexes dans le cadre du module OML1.
Ouvrir le cours PDF ↗Série de travaux dirigés et d’exercices sur les nombres complexes pour le module OML1.
Ouvrir le TD PDF ↗Sujet du DS1 de l’année 2025–2026 proposé pour réviser et préparer le DS1 d’OML1 de l’année 2026–2027. Le sujet porte sur la trigonométrie : correspondance d’angles, transformations, période et résolution d’équations trigonométriques.
Ouvrir le sujet DS1 2025 PDF ↗Sujet du DS2 d’OML1 d’octobre 2025 proposé pour réviser et préparer le DS2 d’OML1 de l’année 2026–2027. Le sujet porte sur les nombres complexes : forme algébrique, parties réelle et imaginaire, module et argument, ainsi que formes trigonométrique et exponentielle.
Ouvrir le sujet DS2 2025 PDF ↗BUT2 GEII — Fractions rationnelles et transformée de Laplace
Décomposition en éléments simples, transformées usuelles et inverses, équations différentielles, circuits RC/RL/RLC et fonctions de transfert.
Ouvrir le cours PDF ↗Séries d’exercices progressifs sur la décomposition en éléments simples, la transformée de Laplace, les transformées inverses et la résolution d’équations différentielles, avec applications GEII.
Ouvrir la série de TD PDF ↗BUT2 GEII — Programmation bas niveau de l’ATmega328P
Support de cours consacré à la programmation bas niveau de l’ATmega328P et à l’exploitation de ses principaux périphériques : GPIO, interruptions, timers, PWM, conversion analogique-numérique et interfaces utiles aux applications embarquées.
Ouvrir le cours PDF ↗Document regroupant les travaux dirigés, les travaux pratiques et le projet du module INFO3, pour mettre en application la programmation et l’utilisation des périphériques de l’ATmega328P.
Ouvrir les TD, TP et projet PDF ↗Documentation technique du microcontrôleur ATmega328P : caractéristiques, architecture, registres, périphériques, interfaces et spécifications électriques.
Ouvrir la datasheet PDF ↗BUT2 GEII — Projet intégrateur
Conception progressive d’un robot mobile autonome : capteurs CNY70, conversion analogique-numérique, réalisation d’un circuit imprimé, commande PWM, encodeurs, asservissement des moteurs et suivi de ligne.
Ouvrir le sujet PDF ↗Le planning prévisionnel de la SAE est à télécharger et à mettre à jour à chaque séance afin de suivre l’avancement du projet et les tâches réalisées.
Télécharger le planning Excel ↓BUT1 GEII — Semestre 1
Rappels et méthodes sur les ensembles de nombres, le calcul littéral, les fractions, puissances et racines, les équations et inéquations, les fonctions affines, le second degré, la dérivation et les applications au GEII.
Ouvrir le support PDF ↗Modules de niveau Master enseignés à l'Université Paris-Saclay.
Sensor-based control, visual servoing and force-feedback control for robotic systems.
Wide field-of-view, fisheye and omnidirectional vision for robotic perception.